Консультации.
Просмотров всего: 158; сегодня: 71.
Автоматизация меняет работу складской логистики
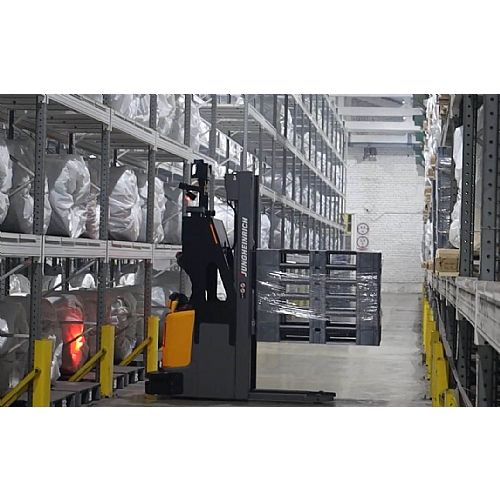
Склад может располагать достаточным количеством техники и сотрудников, но при этом регулярно задерживать отгрузки. Причина нередко скрывается во внутренних перемещениях. Паллеты ожидают доставки к стеллажам, комплектовщики тратят время на дорогу между зонами хранения, а погрузчики выполняют повторяющиеся рейсы по одним маршрутам. Чем интенсивнее товарооборот, тем заметнее влияние таких операций на общую производительность.
Сократить потери времени помогают складские роботы, способные самостоятельно перевозить грузы, выбирать маршруты и выполнять транспортные задания. Однако эффективность роботизации определяется не количеством приобретённых машин, а тем, насколько последовательно организованы складские процессы.
Почему складская логистика нуждается в автоматизации
В работе распределительного центра скорость каждой операции зависит от предыдущей. Если принятый товар вовремя не доставлен в зону хранения, возникают заторы на участке разгрузки. Задержка с подачей паллет к комплектовщикам замедляет сборку заказов, а несогласованность между упаковкой и отгрузкой увеличивает время нахождения готовой продукции на складе.
При ручном управлении перемещениями сотрудники вынуждены постоянно согласовывать действия. Водитель погрузчика получает очередное задание, направляется к месту загрузки, ожидает освобождения прохода и перевозит груз. Даже при высокой квалификации персонала часть рабочего времени расходуется на ожидание и холостые поездки.
Автоматизация позволяет организовать движение грузов по заранее установленным правилам. Транспортные задания распределяются программным обеспечением с учётом расположения товаров, доступности техники и текущей загрузки складских зон.
При этом полностью исключить участие человека не требуется. Задача заключается в передаче оборудованию повторяющихся операций, где важнее стабильность и точность исполнения, чем индивидуальные решения работника.
Какие операции можно поручить роботам
Возможности роботизации зависят от планировки склада, характеристик грузов и используемой системы хранения. Наиболее подходящими считаются участки с регулярными перемещениями, предсказуемыми маршрутами и достаточно высокой интенсивностью работы.
Практическая автоматизация логистических процессов может охватывать несколько направлений:
-
Приёмка товаров. Автономная техника забирает паллеты из согласованных точек передачи и доставляет их к местам хранения или промежуточной обработки.
-
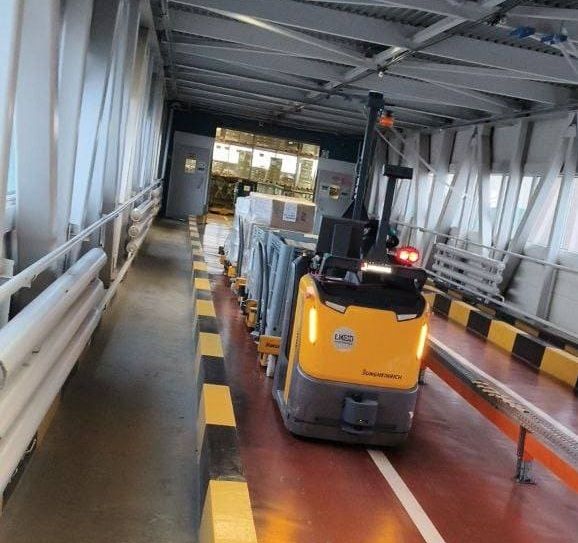
Внутрискладская транспортировка. Роботы перемещают грузы между производственными участками, складскими зонами и линиями упаковки.
-
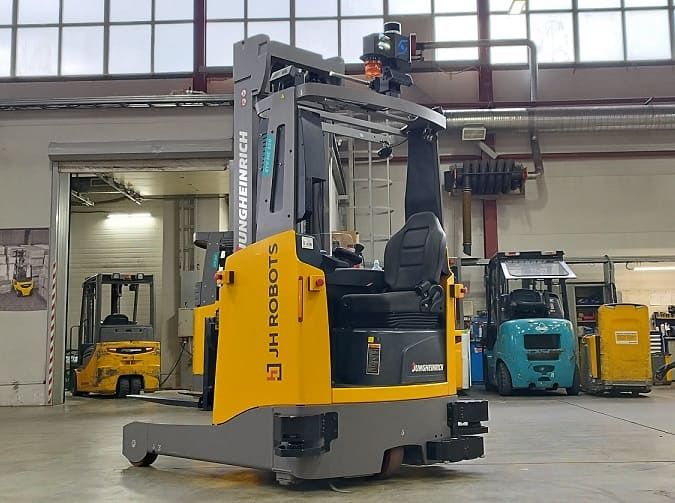
Обслуживание стеллажей. Роботизированные штабелеры и ричтраки выполняют операции с паллетами на предусмотренных конструкцией уровнях хранения.
-
Комплектация заказов. Мобильные платформы доставляют товары или контейнеры к рабочим местам комплектовщиков, сокращая расстояние пеших перемещений.
-
Подготовка к отгрузке. Автоматизированный транспорт перемещает сформированные грузовые единицы к участкам консолидации и отправки.
На одном предприятии достаточно роботизировать доставку паллет между двумя зонами. На другом целесообразно объединить транспортные операции с конвейерами, автоматическими стеллажными системами и программным управлением запасами.
Масштаб проекта определяется конкретными производственными потребностями. Попытка автоматизировать все операции одновременно увеличивает стоимость внедрения и усложняет проверку результатов.
Как роботы ориентируются на складе
Автономная складская техника отличается от обычного погрузчика не только отсутствием водителя. Её работа основана на сочетании навигационного оборудования, датчиков безопасности и программных алгоритмов.
Для определения положения машины могут использоваться лазерные сканеры, камеры, инерциальные датчики и цифровые карты помещения. Некоторые системы ориентируются по особенностям окружающей обстановки, другие используют специально установленные отражатели или маркеры.
Во время движения робот сопоставляет своё положение с картой склада и контролирует пространство вокруг. При обнаружении препятствия система может снизить скорость, остановить машину либо перестроить маршрут, если такая возможность предусмотрена программным обеспечением и условиями безопасности.
Существенное различие существует между автоматизированными транспортными средствами AGV и автономными мобильными роботами AMR. Первые обычно следуют заранее определённым маршрутам, хотя способы навигации и степень гибкости могут различаться. Вторые рассчитаны на более самостоятельное планирование движения в пределах доступной рабочей зоны.
Выбор технологии зависит от характера складского движения. Для стабильного маршрута между производственной линией и складом может оказаться достаточно относительно простой транспортной системы. В помещениях с переменной загрузкой и несколькими точками назначения преимущества гибкой навигации становятся заметнее.
Наличие датчиков не означает, что робот способен безопасно работать в любых условиях. Необходимы оценка рисков, настройка скоростных режимов, проверка аварийной остановки и организация взаимодействия с персоналом.
Как объединить роботов с системой управления складом
Роботизированный транспорт приносит наибольшую пользу, когда задания поступают из общей системы управления операциями. Для этого оборудование интегрируют с WMS или другой информационной платформой предприятия.
Например, после регистрации поступившей паллеты система определяет место хранения и формирует транспортное задание. Программное обеспечение управления роботами выбирает доступную машину, направляет её к точке получения груза и контролирует выполнение маршрута.
После доставки информация о завершении операции передаётся обратно. Система получает подтверждение перемещения и может инициировать следующее действие.
Подобная организация уменьшает потребность в ручной передаче заданий и позволяет отслеживать движение грузов. Однако её надёжность зависит от качества исходных данных. Если фактическое расположение паллет расходится с информацией в WMS, автоматизация способна лишь ускорить накопление ошибок.
Поэтому перед внедрением необходимо проверить правила идентификации товаров, точность складского учёта и порядок обработки нестандартных ситуаций.
От чего зависит экономический эффект
Стоимость роботизации нельзя оценивать исключительно по цене оборудования. В расчёт включают программное обеспечение, интеграцию, подготовку инфраструктуры, зарядные станции, техническое обслуживание и обучение сотрудников.
Главным экономическим показателем становится изменение затрат на выполнение определённого объёма складских операций.
Предположим, что погрузчик регулярно перевозит паллеты между двумя участками. Для оценки целесообразности автоматизации необходимо установить количество рейсов за смену, расстояние транспортировки, продолжительность загрузки и разгрузки, долю холостых перемещений и возможные периоды простоя.
Затем эти показатели сопоставляют с характеристиками роботизированной системы. Учитывают грузоподъёмность, скорость движения, продолжительность зарядки и способность оборудования работать при существующей интенсивности грузопотока.
Робот не обязательно выполнит отдельный рейс быстрее опытного водителя. Его преимущество может заключаться в стабильном выполнении повторяющихся заданий, сокращении ожидания и более предсказуемой организации перевозок.
На складах с небольшим товарооборотом или нерегулярными перемещениями инвестиции могут окупаться слишком долго. При высокой загрузке техники и нескольких рабочих сменах экономическая целесообразность автоматизации обычно повышается, однако окончательный результат требует расчёта.
Какие ограничения возникают при внедрении
Даже подходящее по техническим характеристикам оборудование не всегда можно сразу использовать в существующем помещении.
Состояние пола влияет на устойчивость перевозимых грузов и работу ходовой части. Узкие проходы ограничивают возможности маневрирования, а расположение стеллажей определяет допустимые маршруты движения.
Для штабелеров и ричтраков необходимо учитывать размеры паллет, массу груза, высоту подъёма и особенности стеллажных конструкций. Участки с интенсивным движением людей требуют дополнительных организационных и технических мер безопасности.
Сложности возникают и при взаимодействии с другими системами. Робот может успешно доставлять паллету к конвейеру, но без согласованного обмена сигналами между оборудованием передача груза окажется ненадёжной.
Поэтому подготовка проекта включает обследование склада, моделирование транспортных потоков и испытания выбранных сценариев. Пилотный участок позволяет проверить реальную производительность техники и обнаружить ограничения, которые трудно выявить при кабинетных расчётах.
Как меняется работа сотрудников
Внедрение автономного транспорта меняет распределение обязанностей внутри склада. Часть ручных перемещений сокращается, но появляются задачи, связанные с контролем оборудования и управлением автоматизированными операциями.
Сотрудники следят за выполнением заданий, устраняют нестандартные ситуации, контролируют состояние грузов и взаимодействуют со специалистами технического обслуживания.
Важную роль приобретает понимание логики работы системы. Работник должен знать, как правильно передать груз роботу, какие действия допустимы при остановке машины и каким образом сообщать о неисправности.
На смешанных складах, где одновременно действуют люди, автономная техника и погрузчики с водителями, необходимо устанавливать понятные правила движения. Обучение персонала здесь столь же необходимо, как настройка навигации.
Как будет развиваться роботизация складов
Одно из перспективных направлений связано с совместным управлением разными типами складской техники. В единую систему могут входить мобильные транспортные платформы, роботы-штабелеры, автономные тягачи и автоматические системы хранения.
Программное обеспечение получает возможность распределять задания между машинами с учётом их назначения, текущего местоположения и загрузки.
Дополнительные возможности открывает анализ накопленных данных. Информация о продолжительности рейсов, простоях, загруженности маршрутов и времени ожидания помогает выявлять проблемные участки и корректировать организацию движения.
При этом роботизация не требует обязательного перехода к полностью автоматическому складу. Предприятие может последовательно модернизировать отдельные операции, сохраняя работающее оборудование и действующую инфраструктуру.
Результативность подобной модернизации определяется тем, насколько точно техническое решение соответствует реальному грузопотоку. Хорошо организованная система из нескольких роботов способна приносить больше пользы, чем крупный парк машин, для которых не обеспечена постоянная загрузка. Именно согласованность складских операций, программного управления и физического перемещения грузов определяет практическую ценность автоматизации.
Изображение (фото): https://robo-ts.pro
Интересно:


