Консультации.
Просмотров всего: 159; сегодня: 71.
Складские роботы для транспортировки и хранения грузов
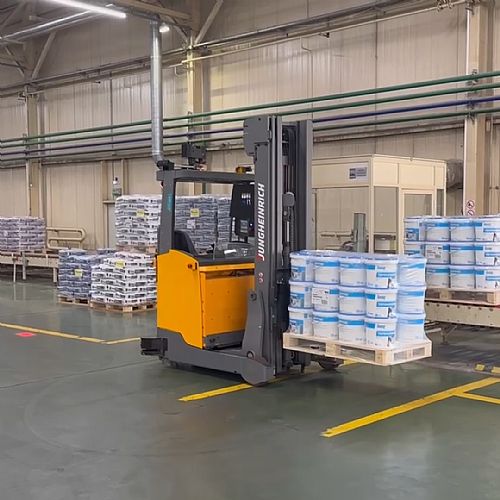
На крупном складе одна и та же паллета может несколько раз сменить местоположение, прежде чем товар отправится покупателю. После разгрузки её доставляют в зону приёмки, затем перемещают к стеллажам, а при комплектации заказа возвращают на участок отгрузки. Каждая операция требует времени, техники и участия сотрудников. При интенсивном грузообороте даже небольшие задержки на отдельных участках способны нарушить работу всего комплекса. Автоматизация внутренних перевозок позволяет сократить количество ручных операций и сделать движение грузов более предсказуемым. Для этого применяются автономные тягачи, роботизированные штабелеры и ричтраки. Они выполняют разные функции, но могут работать в единой логистической системе, получая задания непосредственно из программного обеспечения склада.
Транспортные роботы для внутренних перевозок
Значительная часть складских перемещений происходит по повторяющимся маршрутам. Грузы перевозят от разгрузочных ворот к участкам обработки, между производственными линиями и зонами хранения. Использовать для каждой такой операции погрузчик с водителем не всегда рационально, особенно если маршруты стабильны, а перевозки выполняются десятки раз за смену. Для подобных задач подходит транспортный робот, способный самостоятельно перемещать грузовые тележки по заданной территории. В зависимости от конструкции оборудование может буксировать одну или несколько тележек, формируя транспортный состав для доставки материалов или готовой продукции.
Автономное движение обеспечивается системой навигации. Лидары сканируют окружающее пространство, датчики контролируют положение машины, а программное обеспечение сопоставляет полученные данные с цифровой картой помещения. Робот выбирает маршрут, корректирует скорость и останавливается при обнаружении препятствия. В отличие от транспортных систем, движущихся исключительно по физическим направляющим, мобильные роботы могут работать без прокладки рельсов или магнитных полос. Это упрощает изменение маршрутов при перестановке оборудования и перепланировке складских зон. Однако возможность свободной навигации не отменяет требований к состоянию пола, ширине проездов и организации движения.
Наибольшую пользу автономные тягачи приносят там, где перевозки имеют постоянную периодичность. Их производительность определяется не только скоростью движения, но и временем сцепки тележек, ожиданием на перекрёстках и продолжительностью погрузочно-разгрузочных операций.
Роботизированные погрузчики для работы с паллетами
Перевозка тележек решает лишь часть логистических задач. На большинстве распределительных складов грузы поступают на паллетах, которые необходимо захватывать, поднимать, перемещать и размещать в определённых ячейках хранения. Для автоматизации этих операций используется робот погрузчик с вилочным захватом и системой автономного управления. Такое оборудование способно подъехать к паллете, определить её положение, завести вилы под груз и доставить его к месту назначения.
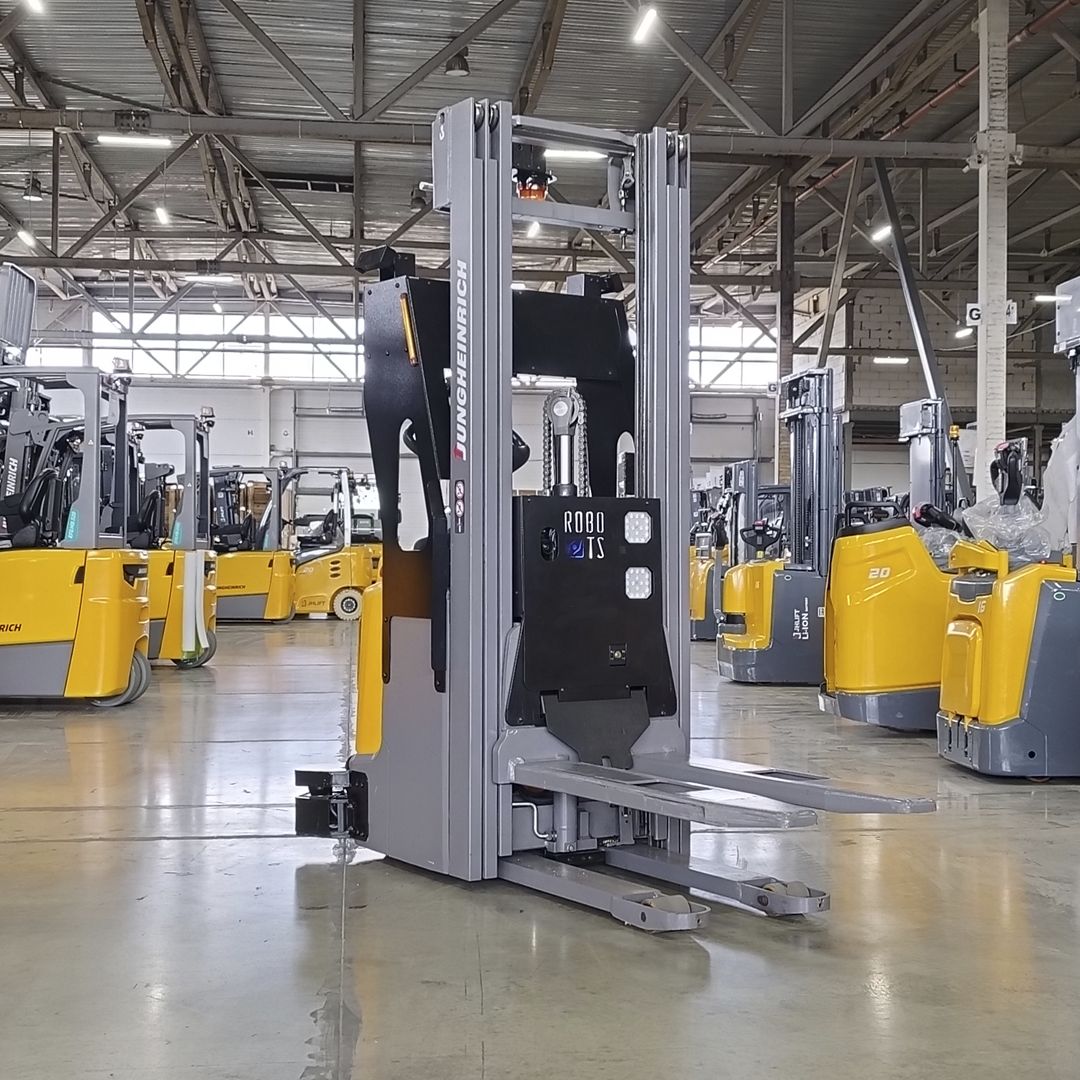
Роботизированные штабелеры особенно востребованы на участках с интенсивным движением однотипных грузов. Например, машина может забирать паллеты после завершения упаковки и перевозить их в буферную зону. Получив следующее задание, она направляется к новой точке без необходимости постоянного управления оператором. При этом автоматизация предъявляет более строгие требования к организации складского пространства. Если человек способен заметить сместившуюся паллету и самостоятельно скорректировать положение вил, робот должен располагать соответствующими датчиками и алгоритмами распознавания.
На эффективность оборудования влияют состояние поддонов, точность их размещения, равномерность напольного покрытия и наличие свободного пространства для маневрирования. Повреждённая паллета или груз, выступающий за её габариты, могут стать причиной остановки операции. Поэтому внедрение роботизированных штабелеров нередко сопровождается пересмотром правил складирования и требований к подготовке грузовых единиц.
Автономные ричтраки и многоярусное хранение
По мере увеличения объёма товарных запасов предприятия стремятся использовать не только площадь склада, но и доступную высоту помещения. Многоярусные стеллажи позволяют разместить больше продукции без расширения здания, однако усложняют операции с паллетами. Обычный транспортный робот не предназначен для подъёма грузов на значительную высоту. Штабелер также может иметь ограничения, связанные с конструкцией мачты, грузоподъёмностью и условиями маневрирования.
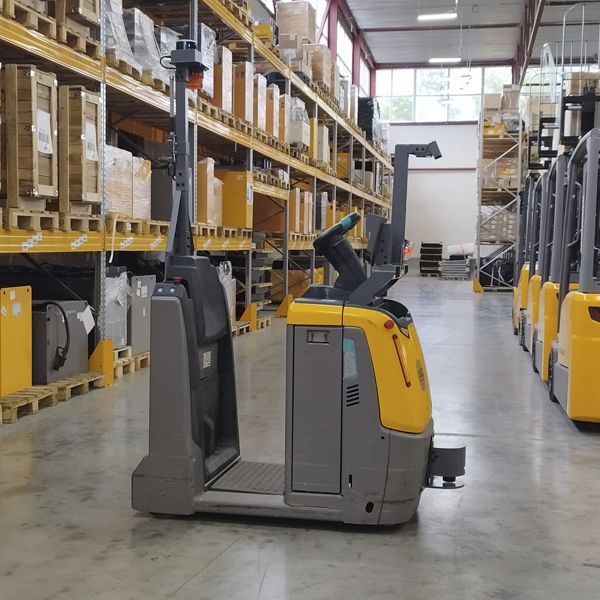
Для работы со стеллажными системами применяется ричтрак для склада, оснащённый подъёмным механизмом и средствами точного позиционирования груза. Конструкция такой техники рассчитана на размещение паллет в ячейках хранения и их последующее извлечение.
Автономному ричтраку недостаточно приблизиться к нужному стеллажу. Необходимо определить положение грузовой ячейки, установить вилы на требуемой высоте и обеспечить правильное размещение паллеты относительно несущих элементов конструкции. Ошибки позиционирования при высотных операциях представляют серьёзную опасность. Поэтому роботизированные машины используют датчики положения, системы контроля груза и алгоритмы, учитывающие ограничения оборудования.
При выборе ричтрака учитывают высоту подъёма, остаточную грузоподъёмность на рабочей высоте, ширину проходов и геометрию стеллажей. Номинальная грузоподъёмность не означает, что машина способна безопасно поднимать такой же вес на любую доступную высоту.
Как объединить разные типы роботов в одну систему
Максимальная эффективность автоматизации достигается при согласованной работе оборудования. Если каждый робот действует независимо, на складе могут возникать очереди, конфликты маршрутов и простои в ожидании освобождения рабочих зон.
Управлять движением помогает программная система, распределяющая задания между машинами. Она получает информацию о складских операциях, определяет приоритеты перевозок и контролирует выполнение маршрутов. Например, после регистрации поступившего товара система управления складом WMS может сформировать задание на размещение паллеты. Роботизированный штабелер доставит её в промежуточную зону, а ричтрак переместит на нужный уровень стеллажа. Если между участками предусмотрены дальние перевозки, их может выполнять автономный тягач.
Для устойчивой работы такого комплекса необходимы несколько условий:
-
Единая система управления заданиями. Она должна учитывать местоположение машин, их доступность и текущую загрузку.
-
Согласование маршрутов. Роботы должны безопасно разъезжаться на перекрёстках и в узких проходах.
-
Интеграция с WMS и ERP. Обмен данными позволяет связывать физические перемещения с учётными операциями.
-
Контроль заряда аккумуляторов. Система должна направлять технику на подзарядку с учётом производственных приоритетов.
-
Совместная работа с персоналом. Требуется разграничить транспортные потоки и предусмотреть безопасное взаимодействие людей с автоматизированными машинами.
Даже при наличии централизованного управления необходимо учитывать ограничения конкретного оборудования. Разные модели могут отличаться скоростью, радиусом поворота, требованиями к покрытию и возможностями обнаружения препятствий.
Экономика роботизации склада
Стоимость приобретения техники составляет лишь часть расходов на автоматизацию. Предприятию также необходимо учитывать подготовку инфраструктуры, настройку программного обеспечения, интеграцию с учётными системами, техническое обслуживание и обучение сотрудников. Окупаемость зависит прежде всего от интенсивности использования машин. Если погрузчик выполняет несколько операций за смену, его замена роботом может оказаться экономически неоправданной. На участке с постоянным потоком паллет и круглосуточной работой ситуация будет иной.
Для оценки эффективности полезно сравнивать стоимость выполнения одной транспортной операции до и после внедрения. При расчётах учитывают количество перемещённых грузовых единиц, продолжительность рабочего цикла, простои и расходы на эксплуатацию.
Важным показателем становится доля времени, в течение которого робот действительно выполняет полезную работу. Машина с высокой паспортной скоростью может демонстрировать низкую производительность из-за длительного ожидания заданий или недостаточной пропускной способности соседних участков.
Автоматизация также способна снизить количество повреждений грузов и повысить точность исполнения операций. Однако эти преимущества следует оценивать по фактическим результатам, а не включать в экономическую модель как гарантированную экономию.
Подготовка склада к внедрению автономной техники
Прежде чем закупать роботизированное оборудование, необходимо изучить реальные грузопотоки. Для этого фиксируют количество перевозок между зонами, расстояния, продолжительность операций и причины задержек. На основании собранных данных определяют участки, где автоматизация может принести измеримую пользу. Обычно наиболее подходящими оказываются маршруты с постоянным движением однотипных грузов и минимальным количеством нестандартных ситуаций.
Следующий этап – это техническая проверка помещения. Специалисты оценивают ширину проходов, допустимые нагрузки на покрытие, перепады высот, условия беспроводной связи и расположение зарядных станций. Для роботизированных погрузчиков дополнительно проверяют состояние паллет и соответствие стеллажного оборудования предполагаемым операциям.
После подготовки инфраструктуры целесообразно провести пилотное внедрение на ограниченном участке. Оно позволяет проверить точность навигации, фактическую производительность и способность техники взаимодействовать с действующими складскими процессами.
Результаты испытаний должны включать не только число выполненных заданий, но и причины остановок, продолжительность ожидания, необходимость вмешательства сотрудников и частоту возникновения нештатных ситуаций. Постепенное расширение роботизированного парка помогает корректировать организацию движения без нарушения работы всего складского комплекса.
Автономные тягачи, штабелеры и ричтраки решают разные задачи, поэтому их применение необходимо рассматривать как часть общей логистической системы. Техника приносит наибольшую пользу там, где маршруты, правила обработки грузов и порядок передачи заданий согласованы между собой. Именно качество организации этих процессов определяет, насколько успешно склад сможет использовать возможности роботизации.
Изображение (фото): https://robo-ts.pro
Интересно:


